Mostrando entradas con la etiqueta Digital. Mostrar todas las entradas

domingo, 5 de junio de 2011

Vuelta al cole

Después de un largo periodo sin escribir ninguna entrada en mi blog, por fin he encontrado un poco de tiempo para poder volver a hacerlo.
Sigo con el circuito de Test que quería construir y que he construido. He decidido utilizar una madera con unas dimensiones más reducidas, para poder transportarlo de forma más fácil

 
El diseño es el mismo, esto es, un ovalo con un par de desvíos en una de sus rectas que une a otra recta paralela a esta. Este diseño me permite probar los módulos electrónicos que he estado construyendo. La idea de tener un escenario de Test es conseguir aprender a controlar el funcionamiento de todos los dispositivos electrónicos que después formaran parte de la maqueta final. Aquí además puedo conocer sus limitaciones, descubrir nuevas aplicaciones que a lo mejor puedo pasar por alto y también si surgen problemas intentar resolverlos antes de gastarme el dinero en placas, que más tarde pueden no funcionar de la forma correcta. Cuando todo esto lo tenga probado, puedo pasar a la fase del diseño de la maqueta final. Tendré un mejor conocimiento, más en detalle de lo que puedo hacer y de que elementos utilizar.

 Loconet es una red de área local (LAN) del tipo “peer to peer” esto se puede traducir como de vecino a vecino. Cada “peer” o vecino de esta red,envía a través de ella sus mensajes hacia la central digital que los esta esperando. La central en el momento que recibe uno de estos mensajes lo ejecuta inmediatamente Como tenemos una red “peer to peer” y estos vecinos a su vez son independientes en el acceso al medio, esto nos permite añadir nuevos “peer” o dispositivos de forma fácil.
El acceso al medio de los dispositivos en este tipo de red se denomina “event driven” esto significa que los diferentes "peer" solo acceden si tienen un evento que enviar y como hemos explicado la central esta esperando estos eventos. De esta forma, en esta red y con este tipo de acceso conseguimos un volumen pequeño de tráfico, por lo que no es necesario una red con una velocidad considerable. Esto es otra ventaja, porque podemos usar un cable normal, como el cable plano de 6 hilos y se pueden terminar con conectores RJ-12.

Los elementos electrónicos que he construido en placas de HDL, son el locobuffer, que me da comunicación serial con mi PC y la red Loconet, el loco IO que une el módulo de conmutación llamado driver module con Loconet y el PC.
Loco IO es una placa con 16 entradas/salidas y con conexión a Loconet, básicamente se puede usar los 16 puertos como entrada/salida y tu decides como quieres programarlos. Simplificando podemos decir que lo que hace este módulo es convertir señales de 0 V o de 5 V en mensajes Loconet.
En mi caso he programado las salidas 9,10,11 y 12 para controlar las 4 bobinas de dos desvíos Marklin. Para programarlo he usado el software que ha desarrollado HDL. El software ofrece muchas posibilidades de configuración En mi caso he configurado las salidas mencionadas y las he asignado una direcion a cada una de ellas.
El siguiente punto a tener en cuenta es como quieres que sea el tipo de señal que enviamos a los desvíos La elección han sido pulsos de una duración muy corta para activar la bobina del desvío. Estos pulsos pueden ser del tipo soft reset o de hard reset, pero en mis pruebas no he visto la diferencia entre ambos.
En la placa driver module que es donde están los transistores que reciben la señal de la LocoIO he colocado unos leds con dos colores para poder ver como el pulso activa el transistor que controla cada bobina del desvío He puesto leds amarillos y azules para cada par de bobinas, de esta forma puedo ver como se activa cada bobina cuando recibe el pulso enviado por el software de control.


Una vez que has configurado las salidas se deben escribir y leer en el PIC. Después de leerlas y para comprobar que se han escrito de forma correcta en el PIC. En la placa Loco IO se activan unos botones en cada una de las salidas programadas. Estos botones sirven para comprobar el funcionamiento de cada salida. Al pulsar sobre cada botón con el ratón, puedes observar como se activan las bobinas del desvío y se encienden los leds de colores durante un pequeño tiempo.


En el siguiente video se muestra como conmutan las bobinas de un desvío pulsando alternativamente sobre los botones que he explicado.


>

Ahora necesito comprobar el funcionamiento dentro de un software de control de trenes. Como soy un entusiasta del software libre, me he ido a la pagina web de JMRI y me he descargado su software y me lo he instalado en mi PC.

 JMRI es un proyecto que desarrolla software como herramientas de control de trenes por ordenador para los aficionados a este hobby. Quieren que sea usado por una gran cantidad de aficionados y esta escrito en Java porque desean que sea multiplataforma y pueda correr en cualquier sistema operativo. JMRI se define como un grupo informal de open-source software, esto significa que el desarrollo de sus herramientas de software es gratuito y no quieren obtener ningún tipo de beneficio económico.
Sus versiones que mantienen en su web están muy actualizadas y tienes una gran cantidad de centrales digitales soportadas donde poder elegir.
Después de instalarlo en mi PC y hacer algunas pruebas, he sido capaz de re-programar el decoder de mi locomotora, y controlar la Loco con su software. También he podido controlar los desvíos de una forma rápida y fácil.

 
Para hacer la prueba del control de mis desvíos solo fue necesario colocar la dirección del desvío y pulsando sobre los botones mostrados en la imagen y de esta manera se podía conmutar cada bobina. Quizás parezca algo trivial, pero para mi significo un gran logro.

También he probado el software Train Controller, este si es un software comercial y tiene un gran prestigio entre los aficionados. También he conseguido sin problemas, tener control sobre la locomotora cambiar las diferentes velocidades, y realizar cambios de dirección. Estoy empezando y me parece un hecho importante conseguir todo esto, en mis primeros pasos.


Pero como estamos en un escenario de test, todo no podía ser perfecto.
Entonces he tenido el primer problema. Durante el control de la locomotora, a los pocos segundos de rodaje, la loco se detiene de forma misteriosa Haciendo diferentes pruebas he visto que el causante era precisamente la placa Loco IO.
Para poder tener más luz sobre el problema he vuelto a usar una herramienta muy útil de JMRI. Esta herramienta es el Loconet Monitor. Con esta herramienta puedo ver todos los mensajes que se envían por la red loconet.

 
Veo que cada 20 segundos aparece un mensaje del tipo Emergency Stop y que detiene la loco. Si envías un mensaje Global Power ON hacia la central, la loco se vuelve a poner en marcha pero a los 20 segundos se vuelve a detener. He tocado parámetros en la central digital y en el software que programa la Loco IO pero sin ningún resultado positivo.
Estoy buscando en los foros y en Internet información, y también me he puesto en contacto con el creador de la placas HDL, que amablemente ya me ha ayudado en otras ocasiones.
En mis próximas entradas contaré como evoluciona la búsqueda de la solución.

domingo, 6 de junio de 2010

Evolución

Dejé la BR89 en el congelador a la espera de recibir nuevas puntas del soldador y compre un par de decos nuevos, esta vez con cables, y un par de zócalos al proveedor habitual. Cuando recibí el material comencé con la locomotora 8857, que ha sido la primera en ser digitalizada. En esta maquina había instalado el deco Digitrax DZ143. Este deco funcionaba bien, solo que su tamaño impedía que encajara totalmente la carrocería de la locomotora. He utilizado uno de los zócalos comprados y le he puesto un deco DCX75 con pines.


Me ha resultado muy fácil y rápido realizar el cambio. Creo que para este tipo de locos, la solución del zócalos es la mejor porque mantiene el deco sujeto sin necesidad de utilizar pegamentos, cinta aislante, etc. y a la vez minimiza el numero de cables a emplear. En el futuro utilizare este método con las locomotoras de este tipo.
He vuelto a la BR89, pero esta vez con un deco que tiene cables. Esta locomotora esta dentro de la categoría de difíciles. Todas las locomotoras donde no existe espacio suficiente para alojar el deco, los considero difíciles de digitalizar. Esta es la más pequeña y por tanto una de las más difíciles. Tras cortar los cables y cubrir el deco con film transparente que me ayuda a manipularlo, he conseguido soldar los cables de alimentación a los frotadores de los ejes motrices.


Mi idea ahora es buscar una buena técnica que me permita en el futuro, poder digitalizar este tipo de maquinas de una forma segura. No considero una forma rápida, porque estas maquinas son delicadas y tengo que manipularlas con seguridad.
La razón por la que he llamado a esta entrada en el blog “Evolución” es pensando en conseguir, diferentes mejoras en cada locomotora cada vez que pasen por el quirófano en el proceso de ser digitalizada. La idea es conseguir métodos o técnicas seguras en todas las maquinas. Como hemos visto, en este camino he sufrido algunas bajas como el primer deco al que le quite los pines. Parece ser que mi suerte, no ha mejorado porque después de cortar y manipular los cables, uno de ellos se me ha desoldado del decodificador. Bien, en principio voy a dejar este deco aparcado y voy a buscar otra técnica más segura. 


Quiero volver a reutilizar el deco con pines pero quiero insertarlo en un zócalo. Pienso que al utilizar un zócalo, todas las operaciones de soldar y manipular cables calientes las tendré que realizar sobre el zócalo. No habrá ningún peligro para el decodificador porque este, será el último componente a colocar y lo haré cuando todos los cables estén soldados.
He comprado zócalos nuevos en segmentos compactos, solo tengo que cortar un zócalo de 6 pines cada vez que tenga que utilizar uno nuevo. Todo el segmento cuesta alrededor de 1,5 euros. De esta forma podré realizar pruebas sin peligro porque el coste es pequeño.
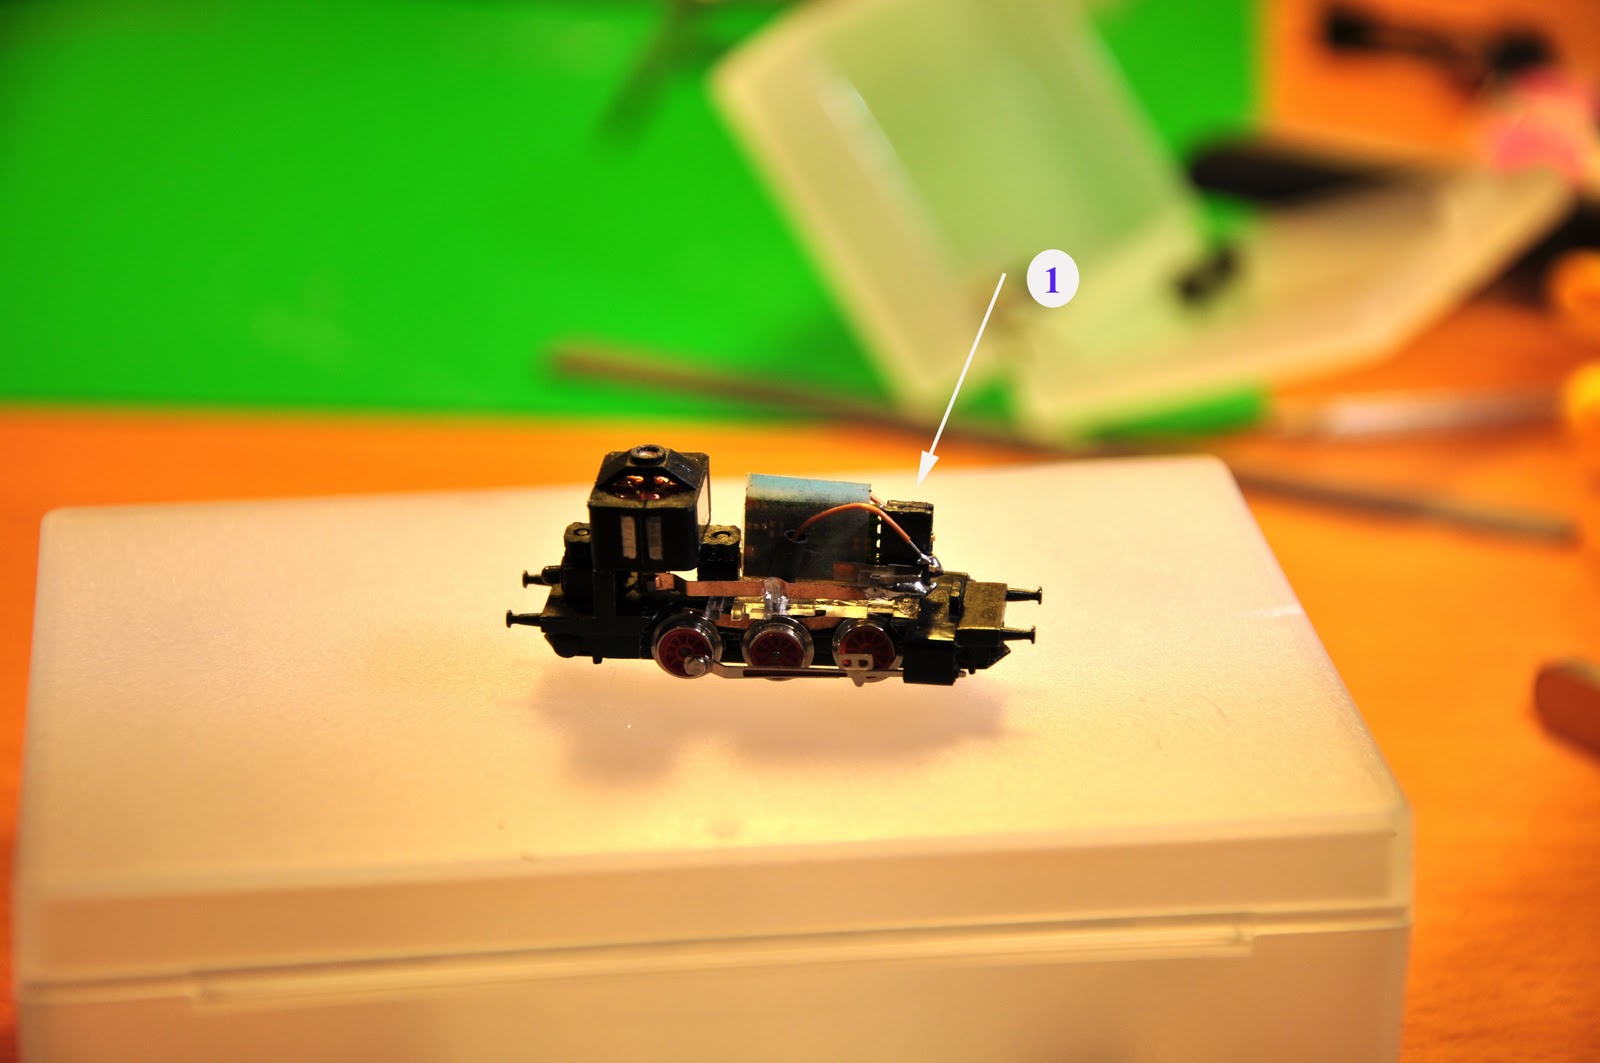
He realizado unas cuantas pruebas, pero la que más me han gustado han sido donde he utilizado los últimos pines del zócalo soldados directamente sobre los contactos de las escobillas del motor. De esta forma he conseguido fijar el zócalo al chasis de la locomotora y también el deco, sin pegamentos. En la foto marcado como punto “1”se puede ver en más detalle el resultado.


En las pruebas la loco y el deco han funcionado. Pero como he explicado anteriormente, estas locos son muy ligeras y delicadas, y al hacer las pruebas sin carrocería tenía algunos problemas de falso contacto. Parecía que la locomotora no hace una buena conexión con la alimentación y hay tramos donde se paraba.
Como no estaba totalmente seguro de donde estaba el problema de falsa conexión, si en los frotadores, quizás en el zócalo…He decidido volver a pasar esta locomotora a modo analógico y comprobar que funciona y ver si todo realiza buen contacto. Si de esta forma funciona de forma correcta, entonces volverá al mundo digital.
Mientras tanto he querido salvar los dos decos que tengo sin cables. He intentado soldar de nuevo cables a los dos decos. El resultado ha sido no satisfactorio en ambos decos. En los dos decos los pines finalmente se ha despegado de la placa de circuito impreso. Tendría que haber pensado más en la temperatura del soldador. Con el entusiasmo me he precipitado y no he planificado bien los pasos a seguir.


Definitavente tengo que contabilizar dos bajas en el camino de evolución y aprendizaje. Pero no voy a lamentarme, ya que no voy a recuperar los decodificadores, por lo tanto hay que seguir trabajando. Ahora le ha tocado el turno a la BR 74.


Esta locomotora, podemos catalogarla como difícil porque su chasis es parecido al de la BR 89 y no hay mucho espacio para colocar un deco. Además tiene un vástago central que dificulta aun más la operación. Lo podemos ver marcado en el gráfico como punto “1”.


La solución que se me ha ocurrido es alojar el deco sobre este vástago central del chasis. El deco estará en posición horizontal con los cales cubriéndole. Pero este vástago es demasiado largo y al menos habría que rebajarlo 5 mm, para poder alojar aquí el decodificador.La mejor herramienta para realizar el trabajo de rebajado del vástago es una micro fresadora.


Con un poco de paciencia y realizando varias pasadas con la fresa sobre el vástago al final he logrado rebajarlo en una altura optima. En esta foto se puede apreciar el resultado comparándolo con otro chasis que no ha sufrido la trasformación. El marcado como “2” es el que ha sido rebajado.


Con el chasis de la locomotora preparado para alojar la electrónica solo falta montar de nuevo la locomotora e instalar todos los componentes. En esta foto podemos ver el deco con sus cables listo para ser soldados en su posición final.


Como esta locomotora tiene luz frontal comparte parte los contactos de cobre y he tenido que utilizar tubo termorretráctil para aislar las partes a soldar al deco incluyendo los contactos que van a las luces.
Como muestra la foto, en el punto “1” voy a colocar el deco, y en el “2” en el lugar que ocupaba el condensador he aislado estos contactos con tubo termorretráctil de color amarillo, de igual forma he aislado las escobillas del motor con tubo de color negro. Al lado se puede ver uno de los decos muertos que he usado como plantilla.


Una vez que estaba todo aislado, he colocado el deco sobre el vástago. Para que no se moviera he colocado una gota de silicona caliente, que es un pegamento fácil de quitar si tengo que desmontar de nuevo la maquina, esto será de gran utilidad.


En las pruebas la maquina ha funcionado bien pero en algún momento parecía faltar conexión o que no hacia un buen contacto. Como las pruebas las he realizado sin la carrocería, esta maquina no tiene todo el peso necesario para que haga un buen contacto. También hay que pensar que es un motor de tres polos y tiene un compartimiento diferente a baja velocidad.
Ha llegado el momento de adaptar la carrocería al chasis de la loco. En un principio he colocado la carrocería en la fresadora para comenzar el trabajo de adelgazamineto.


No quería ser demasiado agresivo rebajando las paredes de la carrocería, inicialmente. Solo crear espacio suficiente para dar cabida al deco en posición horizontal. Este ha sido el primer resultado.


Después he hecho la primera comprobación sobre el chasis ya montado con las cables y el deco colocados. Los cables parecen que molestan y los he colocado dándoles forma sobre el deco. He considerado crear espacio adicional para contener los cables. De esta forma he vuelto a fresar de nuevo la carrocería. 


Este es el segundo intento después del fresado. Incluyendo este espacio adicional la carrocería se adapta pero le falta muy poco para qué encaje totalmente, no quiero forzarla. 


El plan es desmontarla y volver a intentar colocar de forma mejor todos los cables y rebajar un par de milímetros el vástago central del chasis.


Bien el resultado final quizás no ha sido muy productivo, pero el objetivo era acumular conocimiento y evolucionar en la instalación de los decodificadores sobre las diferentes locomotoras. Ha habido un par de perdidas, en el camino en cuanto a decodificadores, pero me ha enseñado lo delicados que son y como se deben de manipular. Espero que estas experiencias le sirvan a alguien también, en cualquier caso me he divertido haciendo todo esto y como se dice he disfrutado más con la caza que con lo cazado.

sábado, 8 de mayo de 2010

Microelectrónica. Segundo intento

Ahora le toca el turno a mi primera locomotora, que me compre. Una BR 89 de color azul que viene en el típico estuche de iniciación con una pila de 9 V. Este set fue la entrada para mi en el mundo del modelismo ferroviario y la escala Z. Hace ya unos cuantos años de esto, y en este momento ha sido la elegida para ser digitalizada. Esta es la locomotora más pequeña de la escala Z, y no voy a ser el primero que la digitalizá. Aquí la tengo totalmente desmontada y lista para comenzar el proceso.


Voy ha emplear un deco DCX75 con pines. Como no tengo demasiado espacio, se me ha ocurrido la “brillante” idea de quitarles los pines y soldar un cable extremadamente fino, en la posición de cada pin. Solamente voy a emplear cuatro conexiones, las dos para el motor y las dos que toman la alimentación de las vías. No ha sido muy difícil quitarles los pines al deco.


El siguiente paso es soldar cada cable en el lugar que ocupaba cada pin. Esta tarea ha sido muy complicada y solo he conseguido soldar 2 cables, pero no he querido continuar porque con la punta de soldador que tengo corría el peligro de dañar los circuitos integrados SMD del deco. He pensado que necesito una punta de soldador mas fina.


Aunque la tarea es difícil. Creo que me he equivocado pidiendo los decos con pines en lugar de cables. Los próximos serán con cables. El deco restante lo utilizare en el futuro con un zócalo para no tener que quitar los pines. Es una pena no haberlo conseguido, he utilizado una temperatura baja pero ha sido muy difícil pasar de dos cables, y aunque lo consiguiera puede ser que se dañe el deco.


 Bien, quizás un decodificador perdido…es el precio que tengo que pagar para aprender una buena técnica.

viernes, 7 de mayo de 2010

Mi primera Locomotora Digitalizada

La locomotora 8857 Br151. Esta locomotora la compre en un set aniversario 30 años Marklin miniclub por Ebay hace alrededor de 7 años, y siempre ha sido una de mis locomotoras preferidas.


He utilizado el deco digitrax DZ143. Antes de montarlo en la loco, estuve haciendo pruebas con el sobre un simulador que suministra el fabricante y que tiene 4 leds. Me costo bastante tiempo hacerme con la central y con el deco que lo tenia montado en el simulador. El deco viene de fabrica con la dirección 3 preconfigurado, conseguir descubrir esta dirección y hacerlo funcionar me llevo algunas horas. Ni siquiera me he metido con ninguna variable de configuración en profundidad, Mi objetivo inicial, era colocar el deco sobre la maquina y conseguir que rodara. Al final en el simulador logre que los leds funcionaran, de esta forma el deco estaba en perfectas condiciones y podría ser montado. Como he explicado anteriormente he elegido una loco grande una 8857, porque el decodificador tiene componentes electrónicos sobre ambas caras, y pensaba que tendría espacio suficiente para poder alojarlo. Este deco tiene funciones para controlar las luces, pero en mi locomotora las bombillas no son leds y he pensado en que mas adelante cuando tenga mas experiencia podré meterme con las luces. Soldar los cables y cortar las pistas no es una tarea complicada, solo es necesario una buena lupa y un poco de paciencia. Todo ha salido a la primera, y me ha sorprendido lo fácil que me ha resultado hacerlo. La carcasa de la locomotora no acaba de ajustar del todo porque este deco es demasiad grueso, y no quiero forzarlo.


 En cualquier caso me va a servir para comenzar a aprender y quizás mas adelante estoy pensando en intercambiarlo por un DCX75. Bien el objetivo era conseguir montarlo y comenzar a aprender sobre la configuración de los decos y la central digital, eso entiendo que lo he conseguido. Ahora quiero empezar a profundizar en las CV y necesito esta maquina digitalizada para ese fin. En adelante cuando tenga más experiencia podré realizar intercambios y mejorar la instalación de los decos. Pero por hoy me siento satisfecho y contento al ver rodar mi primera maquina, en mi caso, siempre he tenido los transformadores de Marklin y nunca había usado una alimentación con modulación por ancho de pulso PWM que llevan todos lo decos incorporado. El resultado es espectacular al ver rodar la maquina de forma precisa a baja velocidad sin saltos…estupendo.


miércoles, 5 de mayo de 2010

Llegada de los Decodificadores

Ayer me llegaron los decos de CT Electronics, en un sobre acolchado. Son dos modelo DCX75 que llevan pines y no cables, creo recordar que este tipo de conector se llama NEM650.
Ya me he bajado los PDF de configuración y estoy comenzando a aprender a programar sus CV o variables. La verdad es que a nivel de conexión de cables no son nada complicados. El mayor problema es colocarlos dentro de una locomotora en escala Z. Este es un trabajo de relojero suizo. Pero pensando bien los pasos y con una buena dosis de paciencia, espero conseguirlo.


También he construido el ovalo de pruebas, donde estoy haciendo los primeros Test con locos analógicas. Para comprobar que a nivel eléctrico todo esta correcto.


domingo, 2 de mayo de 2010

Digital

Hace aproximadamente un año, me compre la central digital Digitrax. Desde entonces estaba durmiendo arrinconada en un lugar de mi armario. Esta semana pasada, he comprado un par de decodificadores marca CT Electronic, y además del que ya tengo he decido dejar en el congelador el resto de tareas en curso y dedicarme por completo a aprender la central digital y comenzar al menos a digitalizar una maquina.


Me he montado un pequeño entorno de pruebas con la central digital y una fuente de alimentación. Quiero en primer lugar aprender lo básico y después conectaré un pequeño ovalo donde voy a hacer rodar las locomotoras digitalizadas. En este blog voy a explicar mis progresos en este emocionante nuevo campo.